伺服驱动器 - Apogee 和 Kepler
高精度200 kHz滤波PWM伺服驱动器,具备线性级性能
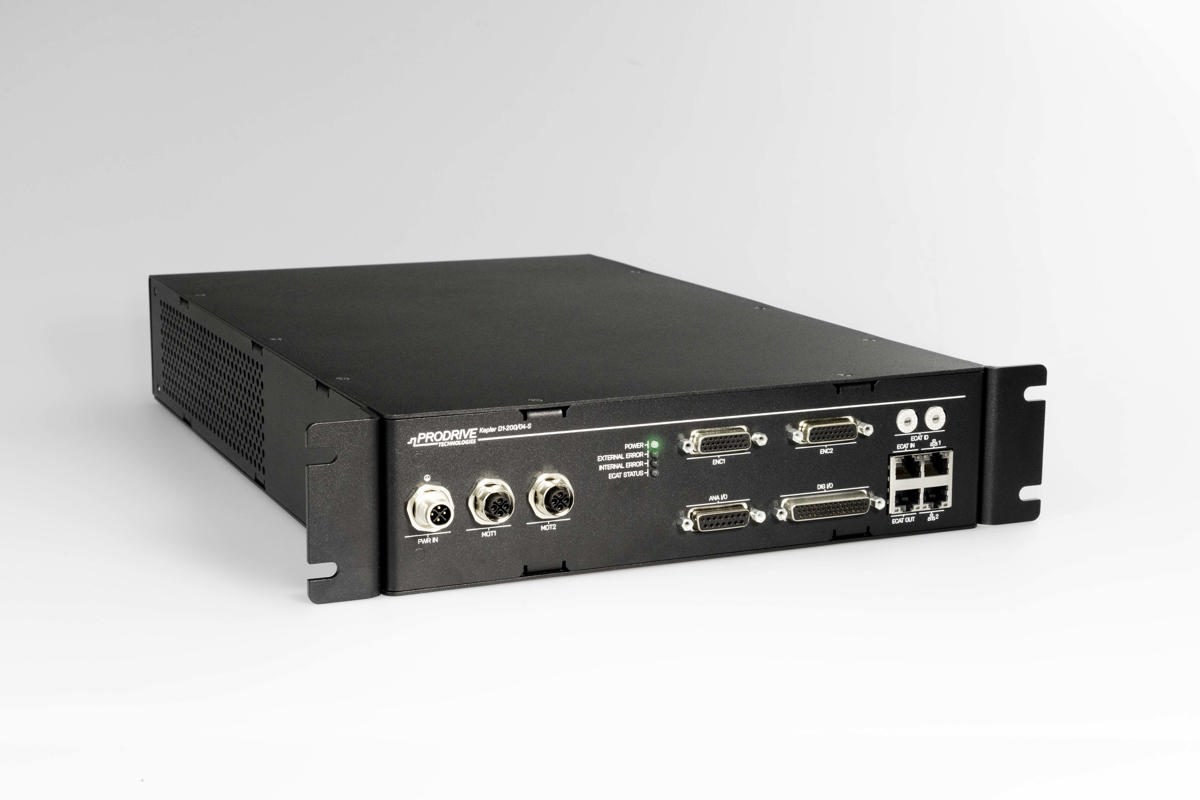
通过我们的Apogee和Kepler系列PWM伺服驱动器,实现无与伦比的运动控制精度,专为半导体、计量和先进制造应用而设计。
Apogee和Kepler系列采用经过滤波的200 kHz PWM架构,提供线性驱动电流品质,确保超低噪声和最小纹波,实现匀速运动和纳米级定位。Apogee配备定制磁通门传感器,提供高达24位的电流感测,实现最高精度;而Kepler则提供18位电流感测和双轴功能。
EtherCAT连接、双环反馈和广泛的编码器支持,使其能够无缝集成到同步系统中。配合Prodrive运动平台(PMP),这些驱动器提供快速调试、高级诊断以及MATLAB-Simulink兼容性,以实现卓越的应用效果。



通过我们的Apogee和Kepler系列PWM伺服驱动器,实现无与伦比的运动控制精度,专为半导体、计量和先进制造应用而设计。
Apogee和Kepler系列采用经过滤波的200 kHz PWM架构,提供线性驱动电流品质,确保超低噪声和最小纹波,实现匀速运动和纳米级定位。Apogee配备定制磁通门传感器,提供高达24位的电流感测,实现最高精度;而Kepler则提供18位电流感测和双轴功能。
EtherCAT连接、双环反馈和广泛的编码器支持,使其能够无缝集成到同步系统中。配合Prodrive运动平台(PMP),这些驱动器提供快速调试、高级诊断以及MATLAB-Simulink兼容性,以实现卓越的应用效果。
-
线性驱动输出与PWM效率
具有更高效率的传统线性放大器的精确度。
-
极致电流环保真度
15 kHz控制带宽,提供超快响应和卓越线性度
-
双轴功能
节省空间和复杂性,同时减少通信延迟
-
<1nm 静止抖动
以市场上最精准的伺服驱动器而闻名

功能特性
- 滤波后的200 kHz PWM开关,实现线性级电流质量
- 极高的电流环保真度,具有15 kHz控制带宽
- 线性编码器和干涉仪的双环反馈
- EtherCAT从站设备的CoE合规操作
- 宽编码器兼容性:增量式、模拟量和绝对值协议
- 集成输出和EMI滤波,外部元件最少
- 高分辨率电流感测(Apogee上高达24位)
- 专用高速以太网诊断,用于实时调优
- 通过Prodrive的PMP控制器实现MATLAB-Simulink集成
- 符合IEC/UL 61800-5-1和EMC标准
好处
-
极致精准
以200 kHz PWM和15 kHz电流环带宽提供线性级电流质量,实现纳米级定位。
-
效率
结合PWM架构与集成滤波器,与传统线性放大器相比,可减少热量和功率损耗
-
灵活性
支持多种电机类型(旋转、线性、音圈)和编码器类型,适用于各种运动应用
-
快速集成
EtherCAT连接性和PMP软件实现快速调试和无缝系统集成
-
可扩展性
适用于半导体、计量和先进封装环境中的单轴或多轴配置
-
高级诊断
用于实时调整和测量的高速以太网诊断
应用程序
技术规格
| Models | S3-120/07 | D1-120/07 | D1-200/04 | D3-200/04 |
|---|---|---|---|---|
| Series | Apogee | Apogee | Kepler | Kepler |
| Power Input | ||||
| Input voltage range | 60–120 VDC | 60–120 VDC | 60–200 VDC | 60–200 VDC |
| Input current | 7 ARMS | 7 ARMS | 9 ARMS | 9 ARMS |
| Current, peak | 12 Apk | 12 Apk | 21 Apk | 21 Apk |
| Auxiliary input voltage | 22–26 VDC (optional) | |||
| Actuator Outputs | ||||
| Number of motor outputs | 1 | 2 | 2 | 2 |
| Supported motor types | 3-phase (linear and rotary) | 1-phase (voice coil) | 1-phase (voice coil) | 3-phase (linear and rotary) |
| Maximum phase current | 6.5 ARMS (60s) | 6.5 ARMS (60s) | 4 ARMS (60s) | 4 ARMS (60s) |
| Peak phase current | 16 Apk | 16 Apk | 20 Apk (200 ms) | 20 Apk (200 ms) |
| Rated switching frequency | 200 kHz | |||
| Internal brake resistor | Y | N | N | Y |
| External brake resistor | N | |||
| Encoder Inputs | ||||
| Number of encoder inputs | 2 | 2 | 2 | 2 |
| Supported types | Quadrature (A/B/I), Sin/Cos (1 Vpp), HALL, BiSS-C, SSI | |||
| Maximum signal frequency | 4 MHz | |||
| Maximum baudrate | 32 MHz | |||
| Encoder supply | 5 V 500 mA / 10 V 500 mA | |||
| General Purpose inputs/outputs | ||||
| Isolated digital inputs | 4 × 24 V | |||
| Isolated digital outputs | 4 × 30 V / 500 mA | |||
| Non-isolated digital inputs | 4 × TTL | |||
| Non-isolated digital outputs | 2 × 24 V – 1 A + 2 × 24 V – 200 mA + 4 × TTL | |||
| Analog I/O | ||||
| Analog inputs | 2 × ±10 V differential, 16-bit | |||
| Analog outputs | 2 × ±10 V differential, 16-bit | |||
| Control | ||||
| Interface | Ethernet / EtherCAT | |||
| Update rate | 100 Hz – 20 kHz | |||
| Performance | ||||
| Offset error [%of Ipk] | 0.004 | 0.004 | 0.0025 | 0.0025 |
| Offset drift [%of Ipk] | 0.0004 | 0.0004 | 0.0007 | 0.0007 |
| Gain error [%of Ipk] | 0.007 | 0.007 | 0.0082 | 0.0082 |
| Gain drift | max 150ppm | max 150ppm | max 0.15% | max 0.15% |
| Linearity error [ppm of Ipk] | max 50ppm | max 50ppm | max 550ppm | max 550ppm |
| Current loop, small signal bandwidth (-3dB) | Typical 6-7kHz | Typical 6-7kHz | Typical 2-4kHz | Typical 2-4kHz |
| Output current noise spectral density @100Hz | max 1μA/√Hz | max 1μA/√Hz | max 20μA/√Hz | max 20μA/√Hz |
| Output current noise, rms 1Hz-10kHz | max 110uArms | max 110uArms | max 600uArms | max 600uArms |
| Output current noise, rms 1Hz-20MHz | max 150uArms | max 150uArms | max 800uArms | max 800uArms |
| Dimensions (WxDxH) | 271 mm x 442 mm x 70mm | |||
| Mass (typical) | 7 | |||
| Lifetime | >10 years |