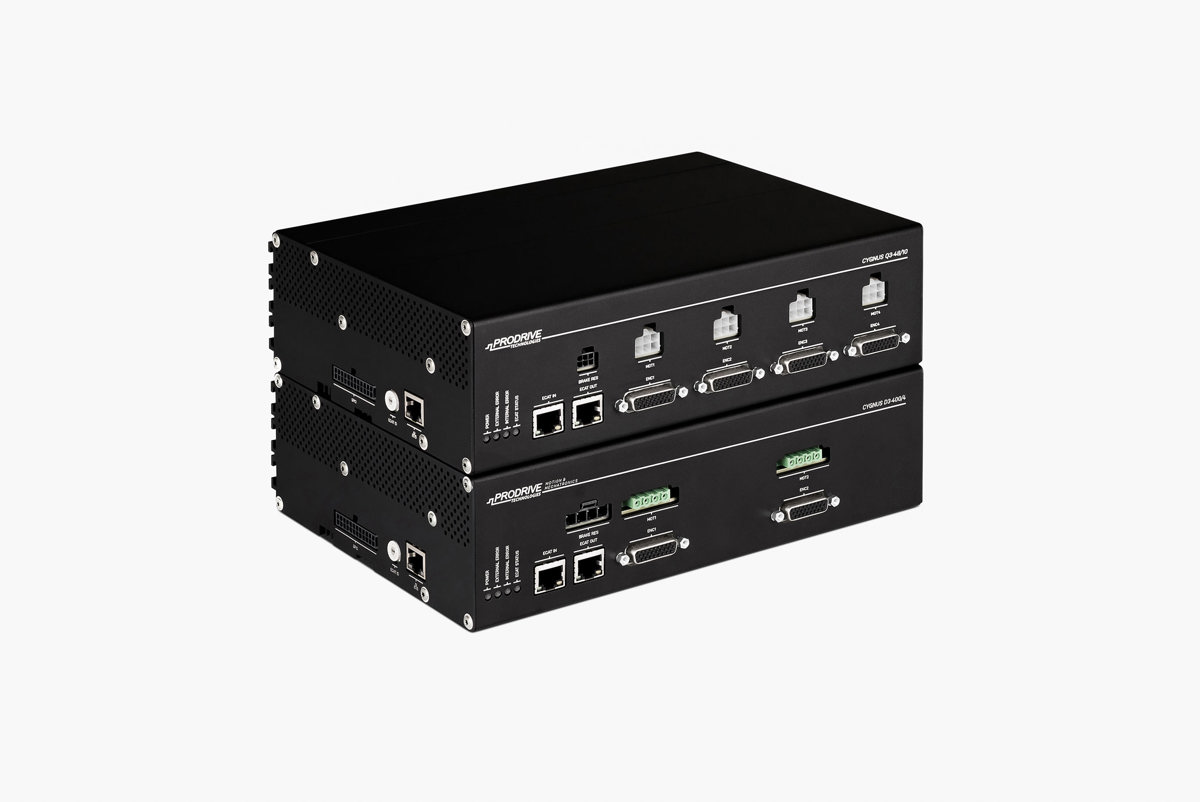
伺服驱动器 - Cygnus
多轴EtherCAT伺服驱动器,适用于任何电机类型,支持自定义控制环
Cygnus伺服驱动器将高功率密度与先进控制能力相结合,适用于机器人、半导体设备和精密运动系统。其设计灵活多样,支持多种电机类型——无刷、有刷、线性、步进和音圈电机——可满足多样化应用需求。
Cygnus集成了安全扭矩关断(STO)和安全制动控制(SBC)功能,在确保功能安全的同时降低了系统复杂性。其紧凑的设计内置EMC滤波,并可通过EtherCAT®网络无缝运行,实现实时同步和确定性性能。
Cygnus提供单轴、双轴和四轴配置,输入电压范围为48 VDC至400 VDC,每轴可提供高达7 kW的功率。它支持多种编码器类型,包括EnDat、Hiperface®、SSI、BiSS-C、Sin/Cos及增量式编码器,确保与现代反馈系统的兼容性。
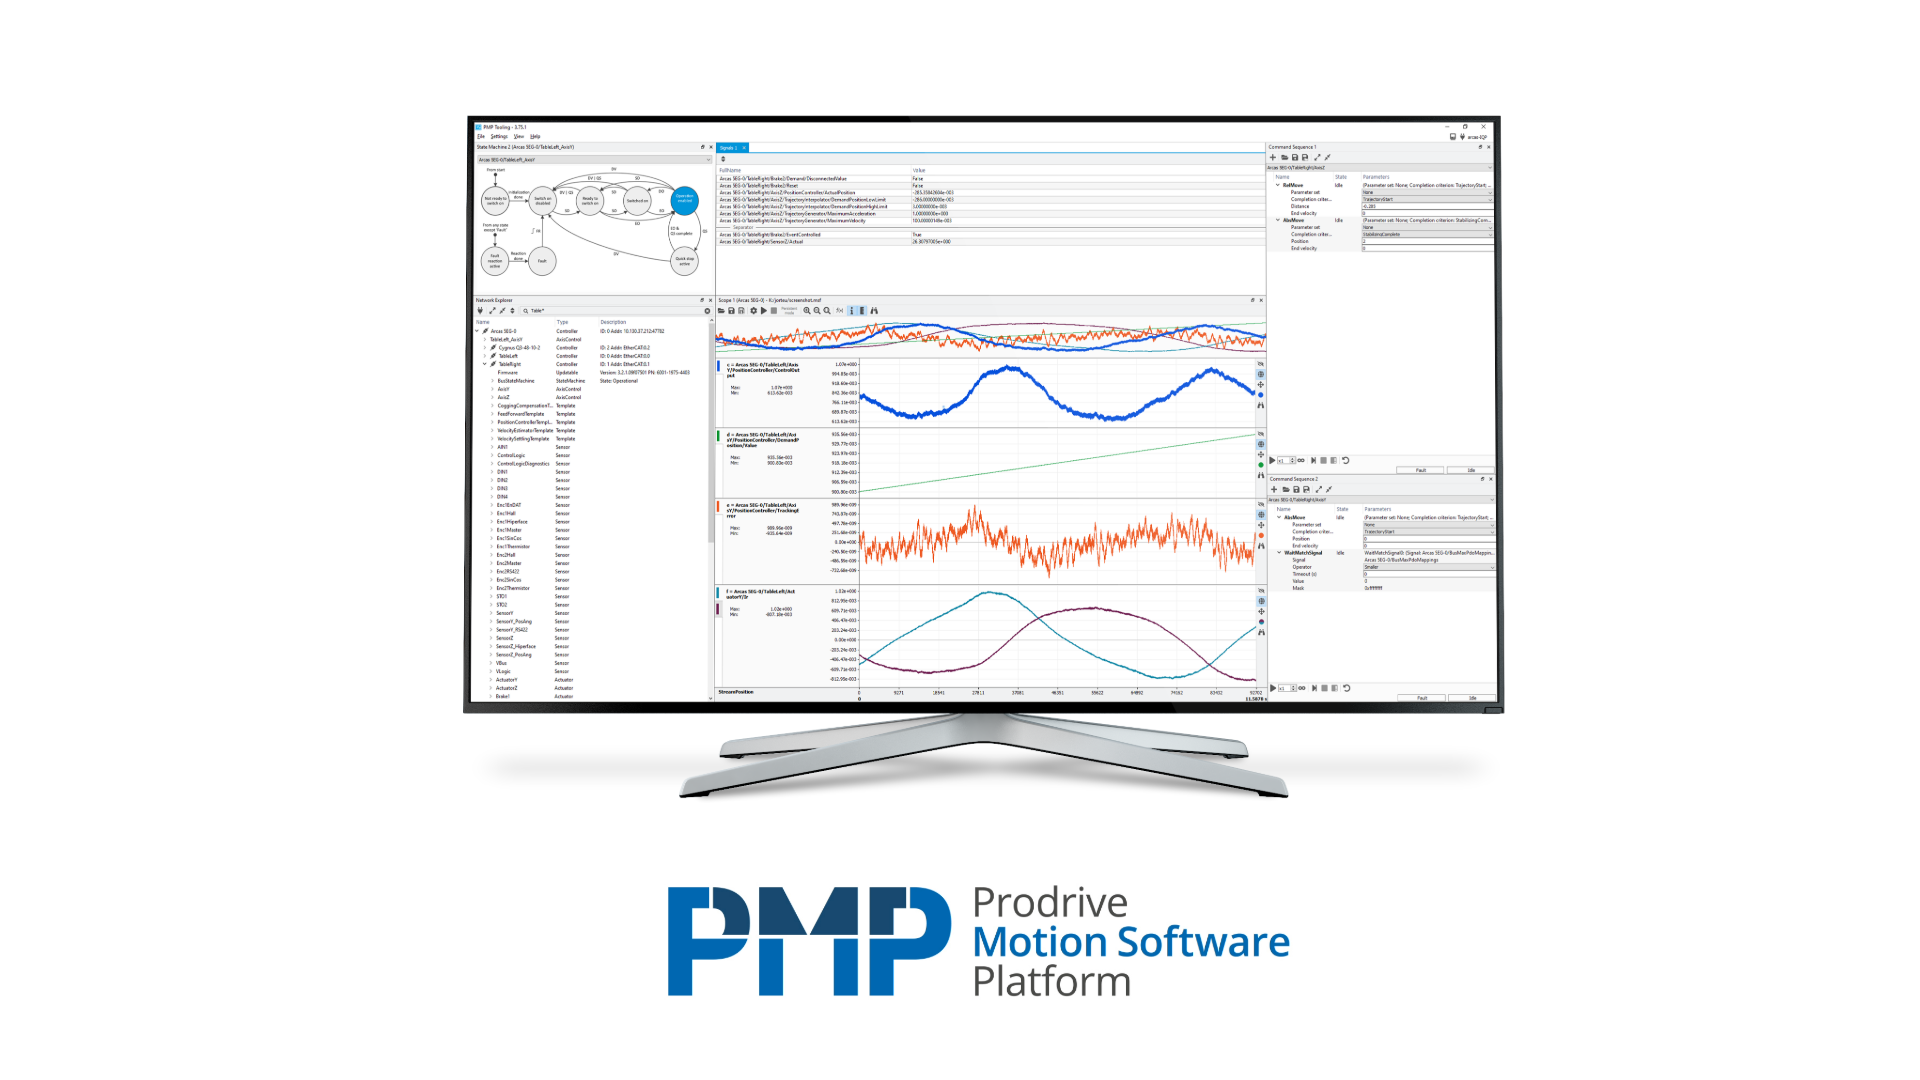
开发人员可利用Prodrive运动平台(PMP)进行快速调试、高级整定和实时信号追踪。通过与MATLAB®和Simulink®的集成,可轻松部署自定义控制算法,为高要求的运动应用实现优化性能。
Cygnus伺服驱动器将高功率密度与先进控制能力相结合,适用于机器人、半导体设备和精密运动系统。其设计灵活多样,支持多种电机类型——无刷、有刷、线性、步进和音圈电机——可满足多样化应用需求。
Cygnus集成了安全扭矩关断(STO)和安全制动控制(SBC)功能,在确保功能安全的同时降低了系统复杂性。其紧凑的设计内置EMC滤波,并可通过EtherCAT®网络无缝运行,实现实时同步和确定性性能。
Cygnus提供单轴、双轴和四轴配置,输入电压范围为48 VDC至400 VDC,每轴可提供高达7 kW的功率。它支持多种编码器类型,包括EnDat、Hiperface®、SSI、BiSS-C、Sin/Cos及增量式编码器,确保与现代反馈系统的兼容性。
开发人员可利用Prodrive运动平台(PMP)进行快速调试、高级整定和实时信号追踪。通过与MATLAB®和Simulink®的集成,可轻松部署自定义控制算法,为高要求的运动应用实现优化性能。
-
灵活运动架构
通过实时可编程性,直接在驱动器上执行自定义运动算法。
-
多轴可扩展性
双轴、四轴,以及多达6轴的配置,覆盖广泛的功率范围,适用于紧凑型或大型机器设置。
-
通用电动机
兼容无刷、有刷、线性和音圈电机,设计自由度最大化。
-
独立功能
运动控制器与多轴伺服驱动器集于一体
福利
-
应用多样性
支持多种电机类型和编码器技术,使其成为从原型阶段开始的理想解决方案。
-
安全集成
内置安全扭矩关断(STO)和安全制动控制(SBC)功能消除了对外部安全硬件的需求,简化了设计并提高了可靠性。
-
高级控制
嵌入式运动控制器(Cygnus-M),支持MATLAB®/Simulink®以及PMP APIs(C++、C#、.NET、Python.NET™),可实现灵活的编程和定制化。
-
简洁
集成EMC滤波功能消除了对外部滤波器和额外布线的需求
-
面向未来的架构
支持通过软件更新获取新功能
-
连接性
支持EtherCAT®标准协议
应用领域
市场与行业
技术规格
| Parameter | Q3-48/10-M | Q3-48/10 | D3-400/4 |
|---|---|---|---|
| Input voltage range | 17-54VDC | 17-54VDC | 390-410VDC |
| Input current | 30ARMS | 30ARMS | 10ARMS |
| Input current, peak | 50APK | 50APK | 20APK |
| Actuators outputs | |||
| Number of motor outputs | x4 (3-Phase) or x6 (1-Phase) or x3 (Stepper) | x4 (3-Phase) or x6 (1-Phase) or x3 (Stepper) | x2 (3-Phase) |
| Supported motor types | Brushless, Brush, Linear, Stepper, Voice coil | Brushless, Brush, Linear, Stepper, Voice coil | Brushless, Linear |
| Maximum phase current | 10ARMS | 10ARMS | 4ARMS |
| Peak phase current (1s) | 20ARMS | 20ARMS | 8ARMS |
| Rated switching frequency | 16-20kHz | 16-20kHz | 16-20kHz |
| Internal brake resistor | N | N | N |
| External brake resistor | Y | Y | Y |
| Number of encoder inputs | 4 | 4 | 2 |
| Supported types | Quadrature (A/B/I), Sin/Cos, Hall, EnDAT 2.1/2.2, Hiperface DSL 2-wire, BiSS-C, SSI | ||
| General purpose inputs/outputs | |||
| Isolated digital inputs | 4 x 24V input (VIH≥11V, VIL≤5V, IIN<15mA) | 4 x 24V input (VIH≥11V, VIL≤5V, IIN<15mA) | 4 x 24V input (VIH≥11V, VIL≤5V, IIN<15mA) |
| Isolated digital outputs | 2 x 30V / 500mA | 2 x 30V / 500mA | 2 x 30V / 500mA |
| Non-isolated digital inputs | 3 x TTL (shared with digital hall) | 3 x TTL (shared with digital hall) | 3 x TTL (shared with digital hall) |
| Non-isolated digital outputs | 4 x 24V - 2A | 4 x 24V - 2A | 4 x 24V - 2A |
| Analog inputs | 1 x ±10V differential input, 10bit | 1 x ±10V differential input, 10bit | 1 x ±10V differential input, 10bit |
| Brake outputs | 2 x 24V - 2A | 2 x 24V - 2A | 2 x 24V - 2A |
| Control | |||
| Interface | Ethernet (to Host) | EtherCAT | |
| Update rate | 100Hz - 20kHz | ||
| Performance | |||
| Current loop bandwidth (-3dB) | Typical 600Hz - 1kHz | ||
| Functional safety | |||
| Applicable standard | IEC62061:2010 | ||
| STO | SIL3 (certification pending) | ||
| SBC | SIL3 (certification pending) | ||
| Mechanical | |||
| Dimensions (WxDxH) | 265 x 195 x 73 mm | 265 x 195 x 73 mm | 265 x 195 x 90 mm |
| Mass (typical) | 3 | 3 | 3.3 |
| Lifetime | >10 years | >10 years | >10 years |